
自動化機械のための階層化システム設計と実装例
| タイトル | 自動化機械のための階層化システム設計と実装例 |
|---|---|
| 担当機関 | 中国農業試験場 |
| 研究期間 | 1999~1999 |
| 研究担当者 |
亀井雅浩 吉田智一 石田茂樹 前岡邦彦 土屋史紀 |
| 発行年度 | 1999 |
| 要約 | 自動化機械を構築する際のシステム設計法と視覚認識の実装例である。必要なソフトウェアを階層化・モジュール化することにより、機能と実装を分離でき、ハードウェア独立なソフトウェア(アルゴリズム)の流通・再利用を効率的に行うことができる。 |
| 背景・ねらい | 自律走行や、作物列の認識など、農作業機械の自動化研究は盛んに取り組まれているが、それら既存の成果を利用する場合、すべてを再構築する事例も数多く見受けられ、研究資源を有効に活用しているとは言い難い。そこで、このような成果の効率的な流通・再利用を視野に入れた自動化機械のシステムソフトウェア構築のあり方を提案する。 |
| 成果の内容・特徴 |
|
| 成果の活用面・留意点 |
|
| 図表1 | 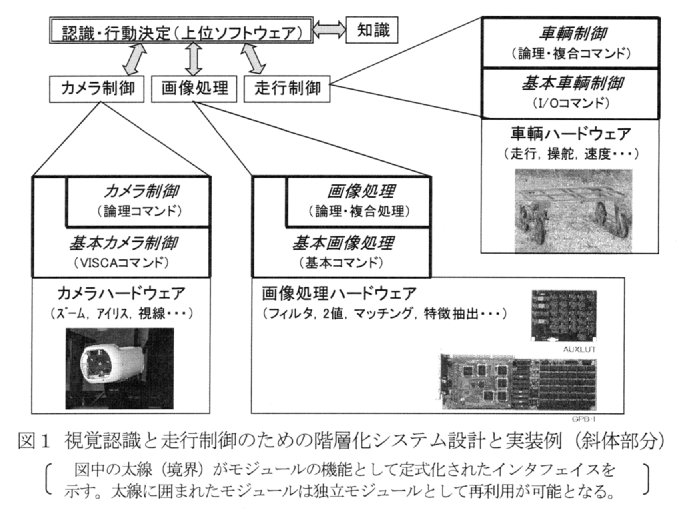 |
| 図表2 | 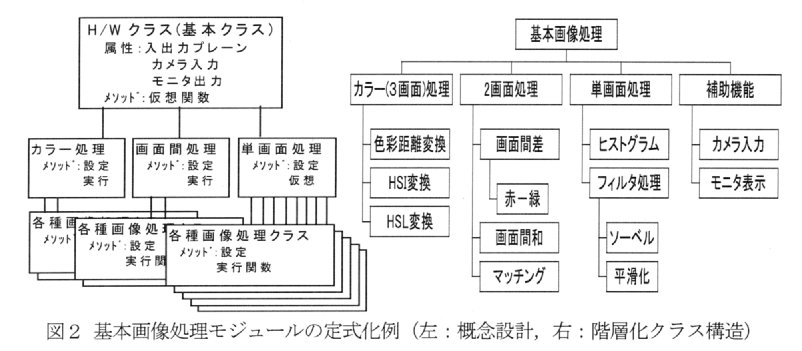 |
| カテゴリ | 画像処理 |
この記事を見た人はこんな記事も見ています
| 生分解プラスチックポット素材の実用的な分解性評価法 |
| 小麦品種判別用のSSRマーカーで検出される品種内多型は極めて少ない |
| 半数体倍加系統を用いた小麦の赤かび病抵抗性の遺伝分析 |

用語の事典として使えます。
