
誘導ケーブル式果樹無人防除機
| タイトル | 誘導ケーブル式果樹無人防除機 |
|---|---|
| 担当機関 | 生物系特定産業技術研究推進機構 |
| 研究期間 | 1994~1994 |
| 研究担当者 | |
| 発行年度 | 1994 |
| 要約 | 果樹園の作業経路に敷設した誘導ケーブルに電流を流し、これにより生じる磁界を検出して無人走行する誘導ケーブル式果樹無人防除機を開発した。本機により、散布作業中運転者への農薬被曝防止、騒音回避、危険回避などができる。 |
| 背景・ねらい | スピードスプレーヤは、果樹の防除作業に無くてはならない機械となっているが、運転者への農薬被曝や騒音などが問題となる。一般に、農薬被曝回避のために防除衣を着用して作業が行われるが、運転者にとって苛酷な労働となっている。また、被曝回避のためにキャビンを装着して作業することもできるが、機体上方と樹枝との空間が狭い果樹では使用できない場合もある。これらの問題点に対処することをねらいとして開発した。 |
| 成果の内容・特徴 |
|
| 成果の活用面・留意点 | 平成6年度に高性能農業機械実用化促進事業に移行して、現在市販中である。 より高能率に作業するためには、給水方法等を考慮する必要がある。 |
| 図表1 | 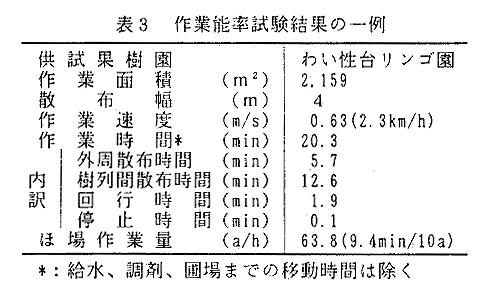 |
| 図表2 | 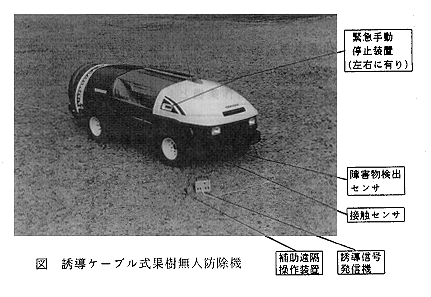 |
| 図表3 | 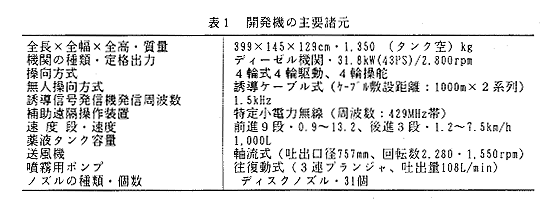 |
| 図表4 | 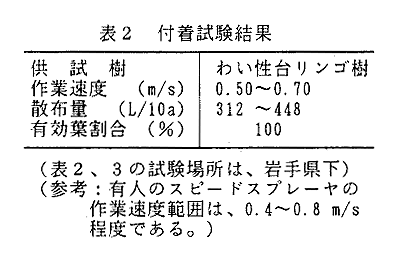 |
| カテゴリ | 病害虫 遠隔操作 傾斜地 農薬 防除 りんご |
この記事を見た人はこんな記事も見ています
| 果樹剪定枝の敷料利用 |
| 豚サーコウイルス2型感染症の病理 |
| 疫病圃場抵抗性ばれいしょ新品種候補系統「根育29号」 |

用語の事典として使えます。
