果樹用パイプ誘導式防除用自動散布機
| タイトル | 果樹用パイプ誘導式防除用自動散布機 |
|---|---|
| 担当機関 | 生物系特定産業技術研究推進機構 |
| 研究期間 | 1995~1995 |
| 研究担当者 | |
| 発行年度 | 1995 |
| 要約 | 低樹高果樹の密植園を対象として、ノズル回動式散布装置を備え、地表面に敷設した外径3~4cmの誘導パイプに沿って無人走行する自動散布機である。作業者の農薬被曝防止、低騒音作業のほか、慣行の手散布に比較して高能率、省農薬の作業が可能である。 |
| 背景・ねらい | カンキツのコンテナ栽培や高うね栽培のように、スピードスプレーヤの導入が困難な密植果樹園において、作業の省力化と運転者への農薬被曝の回避を図るために、地表面に設置したパイプに沿って、防除作業を無人で行うことのできる自動散布機を開発する。 |
| 成果の内容・特徴 |
|
| 成果の活用面・留意点 | 平成7年度に高性能農業機械実用化促進事業に移行し、平成8年から市販を予定している。 無人作業を行う園地の傾斜度は6度以内を目安とし、誘導パイプの曲線部は曲率半径を1.1m以上となるように敷設する必要がある。 |
| 図表1 | 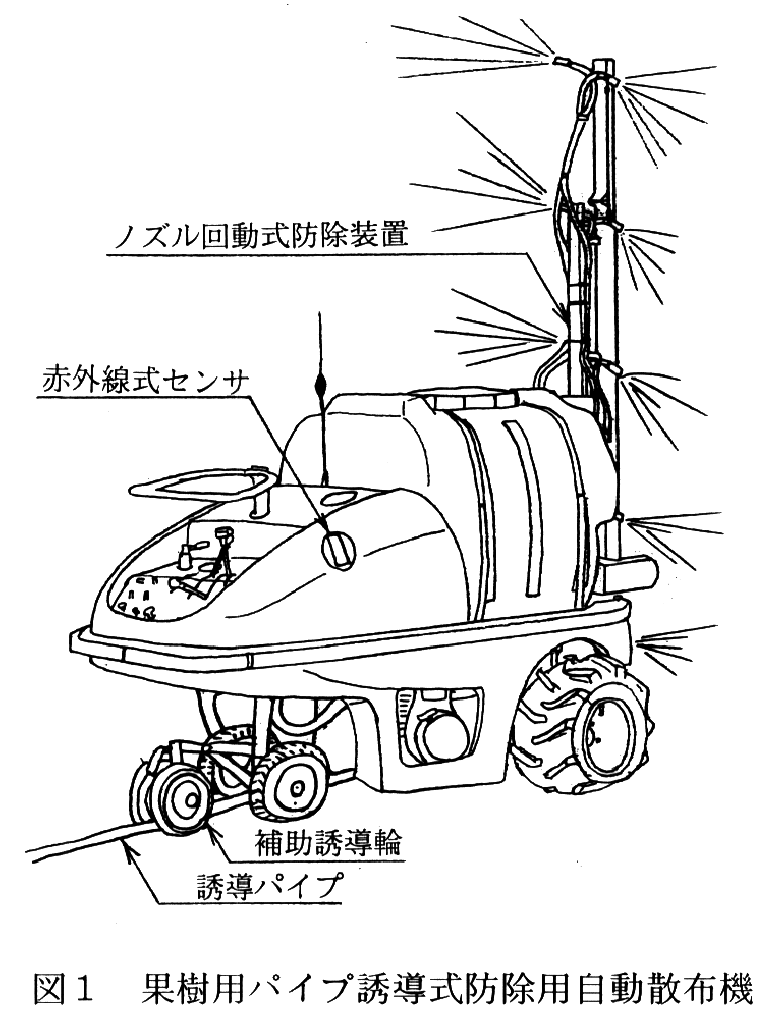 |
| 図表2 | 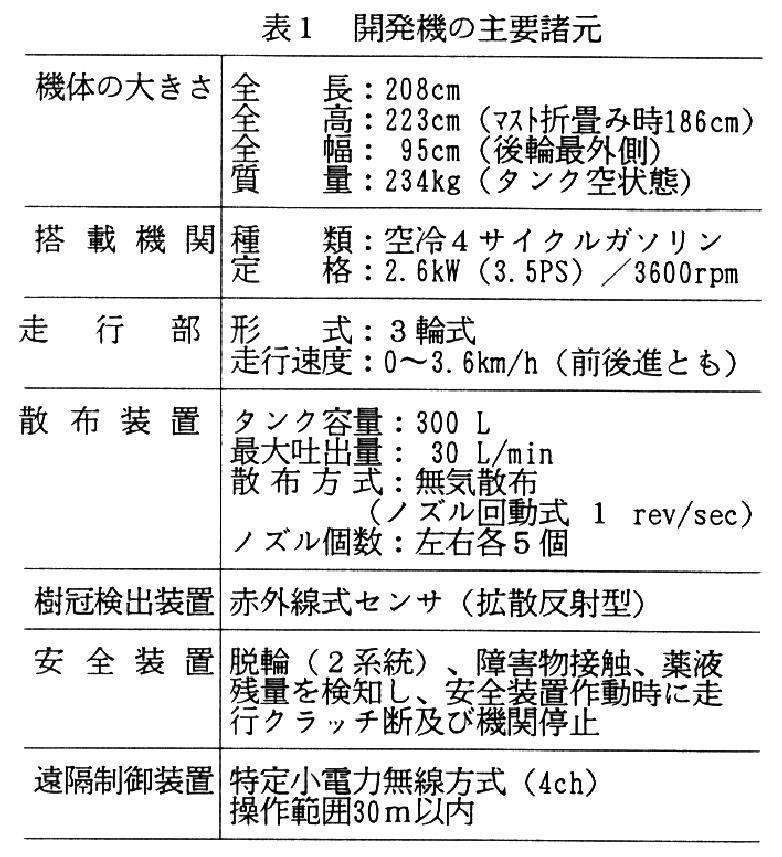 |
| 図表3 | 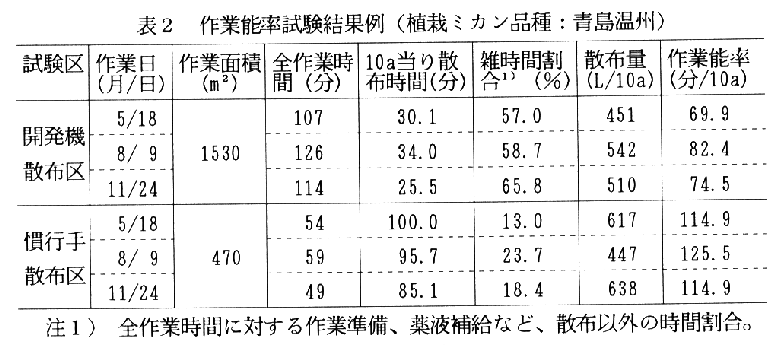 |
| 図表4 | 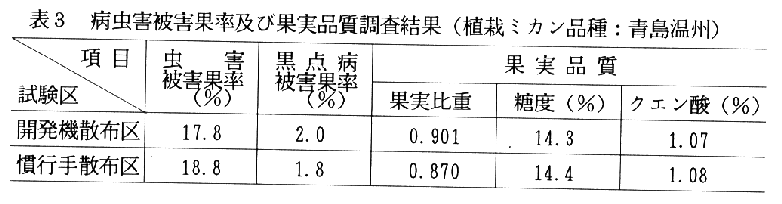 |
| カテゴリ | 病害虫 遠隔操作 省力化 低樹高 農薬 防除 その他のかんきつ |
この記事を見た人はこんな記事も見ています
| 良質、多収で晩生の緑茶用新品種「みやまかおり」 |
| イチジク株枯病菌を媒介するアイノキクイムシの分散時期と各種薬剤の殺虫効果 |
| オウトウ幼果菌核病の防除 |
用語の事典として使えます。