
主導車両と従動車両をフラットケーブルで連結した自動追従システム
| タイトル | 主導車両と従動車両をフラットケーブルで連結した自動追従システム |
|---|---|
| 担当機関 | 生物系特定産業技術研究推進機構 |
| 研究期間 | 1999~2000 |
| 研究担当者 | |
| 発行年度 | 2000 |
| 要約 | 伴走作業を行うときに、従動車両に備えた簡易な航法装置によって車両間の相対位置や相対進行方向、及び主導車両の舵角等を認識し、従動車両の各部を制御して、ほぼ一定の相対位置関係を維持しながら従動車両が主導車両を自動追従するシステム。 |
| 背景・ねらい | 複数の自走車両による伴走作業では、各々運転者を必要とし、従動車両の運転者は単 に相対関係を維持する比較的単調な運転を強いられる。一定の相対位置関係を維持する よう従動車両を自動運転させて運転者1名の省力化をはかることを目的に、シンプルか つ安価な構成で自動追従を行うことのできるシステムを開発する。 |
| 成果の内容・特徴 |
|
| 成果の活用面・留意点 |
|
| 図表1 | 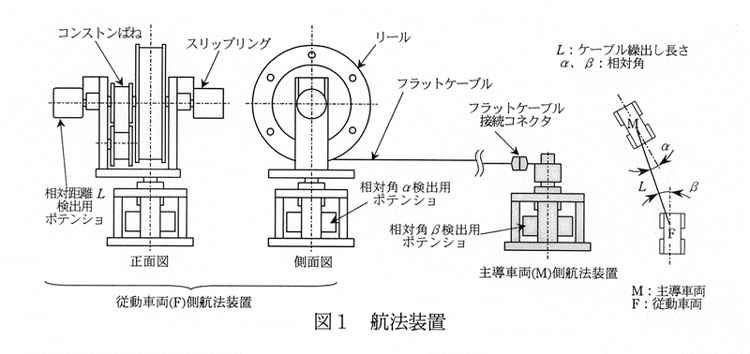 |
| 図表2 | 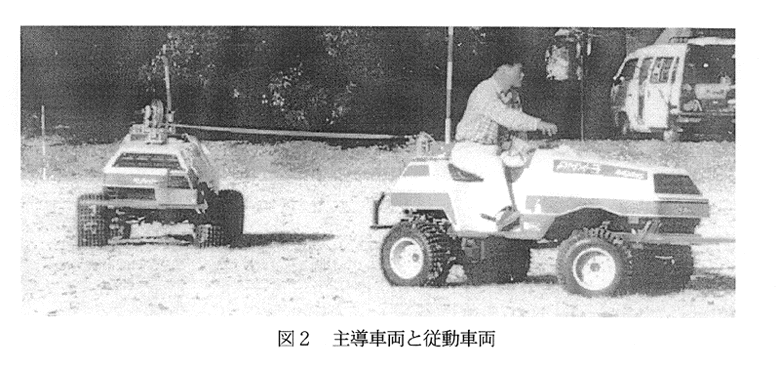 |
| 図表3 | 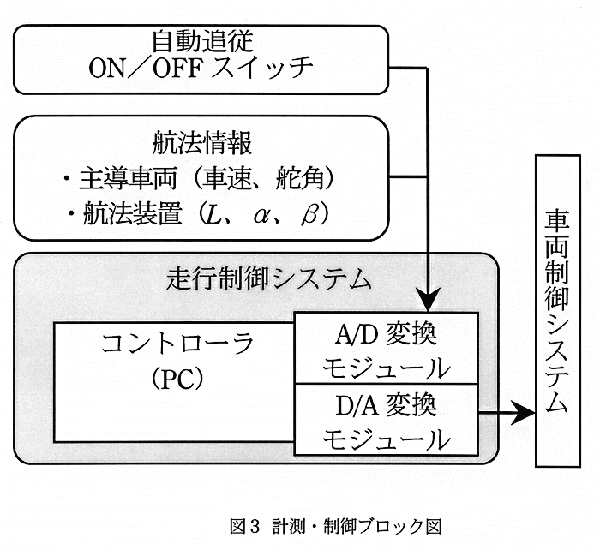 |
| 図表4 | 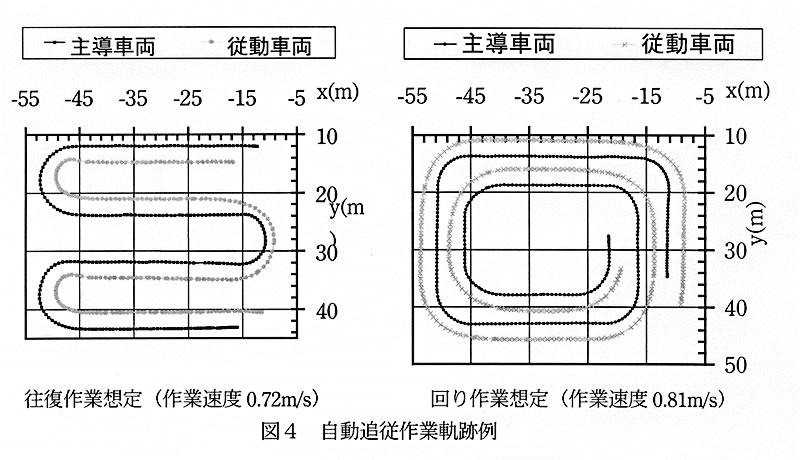 |
| カテゴリ | 省力化 低コスト |
この記事を見た人はこんな記事も見ています
| 水稲「にこまる」の全量基肥栽培に適した被覆尿素肥料 |
| 子宮角深部注入用カテーテルを用いた豚の人工授精 |
| モクズガニの養殖装置及びその使用方法 |

用語の事典として使えます。
