| タイトル |
ディファレンシャルGPSを用いた無人探査船による深浅測量システム |
| 担当機関 |
農業工学研究所 |
| 研究期間 |
1997~1997 |
| 研究担当者 |
奥島修二(企画連絡室)
樽屋啓之(九州農業試験場)
藤井秀人
|
| 発行年度 |
1997 |
| 要約 |
測位のためのディファレンシャルGPSと水深計測のための音響測深機を搭載した無線操縦が可能な小型探査船による深浅測量システムの開発を行った。運搬性に優れ、短時間で簡易に高精度な水中地形の測量が可能となる。
|
| 背景・ねらい |
沿岸海域、湖沼、ため池、河川等では、環境保全や土木施工、水資源管理、施設管理等さまざまな目的で水中地形や底部堆積物の実態把握が求められている。深浅測量では、実船を配備したりと作業が大がかりとなるばかりでなく、移動している船、すなわち測量位置の同定とアナログで記録された測深データの処理に多大の時間と労力を要している。運搬性、機動性に優れ、短時間且つ簡便に高精度で測探作業を行える水中地形測量システムの開発を行った。
|
| 成果の内容・特徴 |
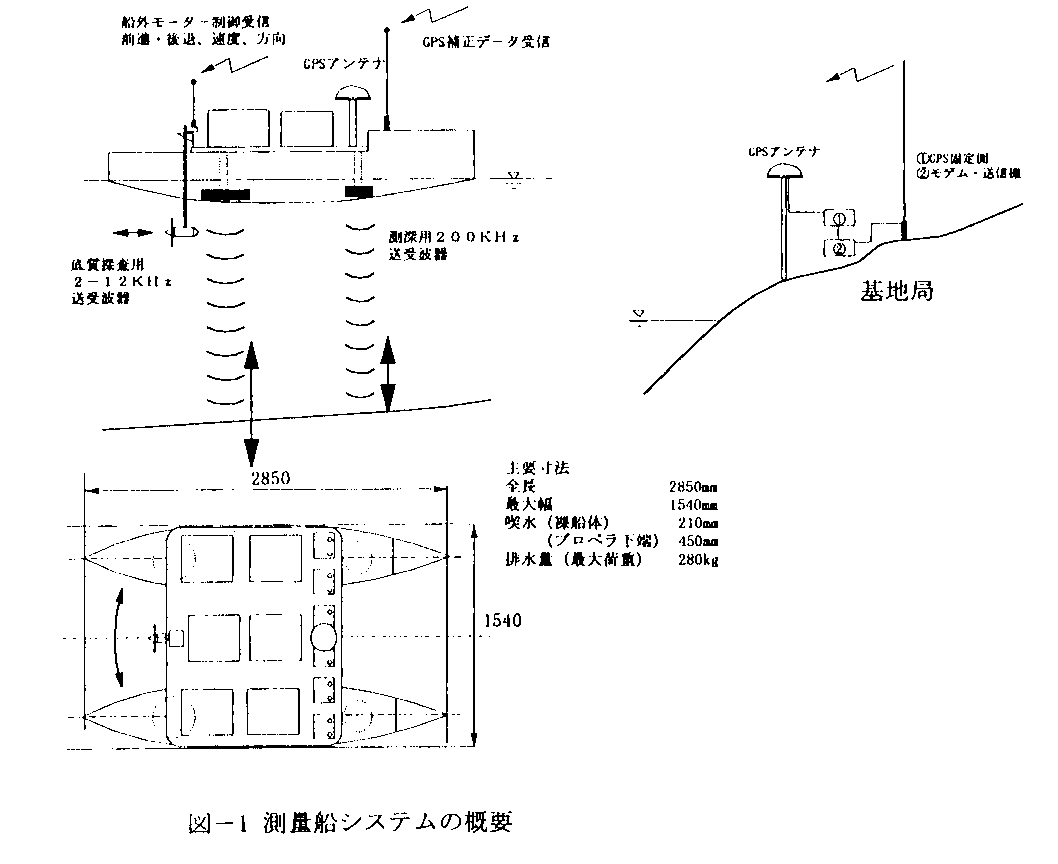
- 測量船システムの概要と特徴:探査船位置同定のための測位手法として人工衛星によ る測位システムであるDGPS(Differencial Global Positioning System)を使い、デジタル で測探結果を出力できる音響測深機を組み合わせることで、測量地点の位置及び水深の データを連続的に得ることが出来るシステムとした。これら装置を無線操縦が可能な可 搬型小型探査船に搭載し、迅速かつ機動性を高めた地形測量調査が行える(図-1)。 ①測位部:DGPSでは、2台のGPS(参考地点-基地局、未知点一探査船)で単独測位 を行い共通誤差を打ち消すことで、水平方向の測位精度が0.5m軽度まで改著される。 参考地点の補正データを探査船に特定小電力無線モデム(データ転送4800bps)を介し て送信し、リアルタイムで測位位置を同定する。DGPSシステムには、トリンブル社製 4000シリーズを用いた。
②測深部:デジタル出力を付加した精密音響測探機(㈱カイジョー、PS-20R型)を用いた。超音波の周波数は200KHzであり、測深精度は、±(3cm+深度(cm)×1/1,000)である。
③データの記録:GPS及び音響測深機からのデータをRS232C経由で探査船に搭載したノートパソコンに同時記録する。走行後直ちにデータ処理を行うことにより、地形形状 を把握できる。
④探査船:上記測定機材、バッテリー等を搭載しうる浮力を有し、分解して車で運べる無線操縦可能な双胴船タイプの小型船の製作を行った。双胴船タイプにより、波等に対 する船の自律安定性の向上が図られ、測深精度に及ぼす船体動揺を低減させることがで きる。本装置一式は、ワンボックスタイプの車に搭載でき、作業に要する最少人員は2 名である。
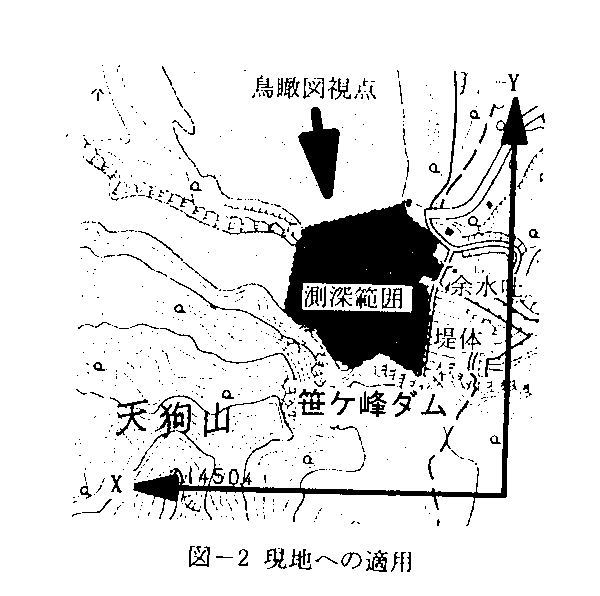
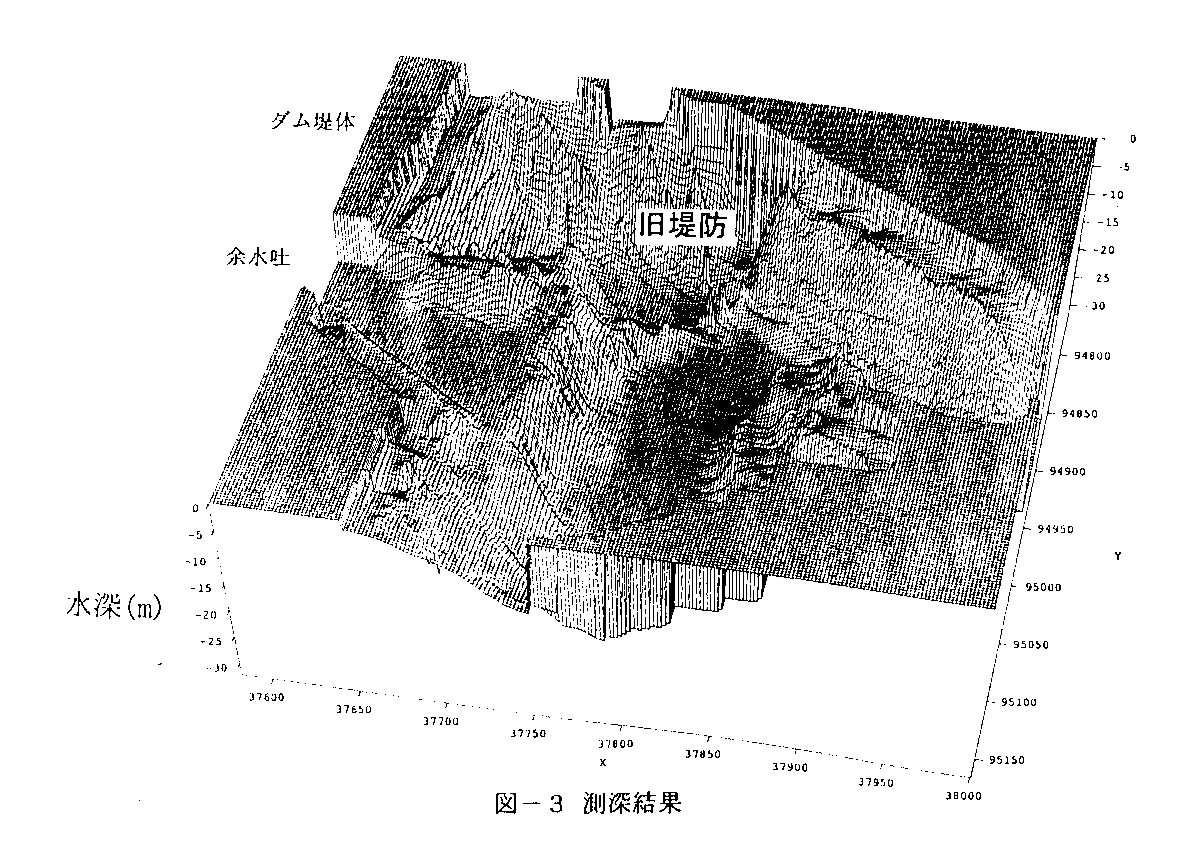
- 現地での検証試験:新潟県南部妙高山麓の笹ケ峰ダム(有効貯水量9,200千m3)で、本システムを持ち込み探浅測量を実施した。ダム堤体近く概ね400×400mの範囲で測定を行った(図-2)。得られた水中地形を図-3に示す。測量に要した時間は、5時間 程度で、探査船の累加走行距離は、13,000mであった。コンクリー卜路床の余水吐エ プロン部水深は一致し、湖底や河道部またダム築造時に残された旧堤体を含め現地状況 をよく再現している。
|
| 成果の活用面・留意点 |
本成果は、海浜変形、河床形状、ため池、ダム堆砂等の調査に有効であり、比較的静穏な水域状況時での利用が望ましい。
|
| 図表1 |
 |
| 図表2 |
 |
| 図表3 |
 |
| カテゴリ |
くり
GPS
|


